

エバーブルーテクノロジーズ株式会社(本社:東京都調布市、代表取締役:野間恒毅)は、Japan Mobility Show 2026において、汎用陸上ドローン(UGV)の新たな展開として、複数機を監視・指令するフリートマネジメントシステム「ebSwarm」のデモンストレーションを実施するとともに、電動ブレード装備を発表します。
会場では、UGVの実機展示に加え、複数機を一元管理する「ebSwarm」のデモンストレーションを実施し、人手不足の現場を支える新しいロボット運用の可能性をご紹介します。
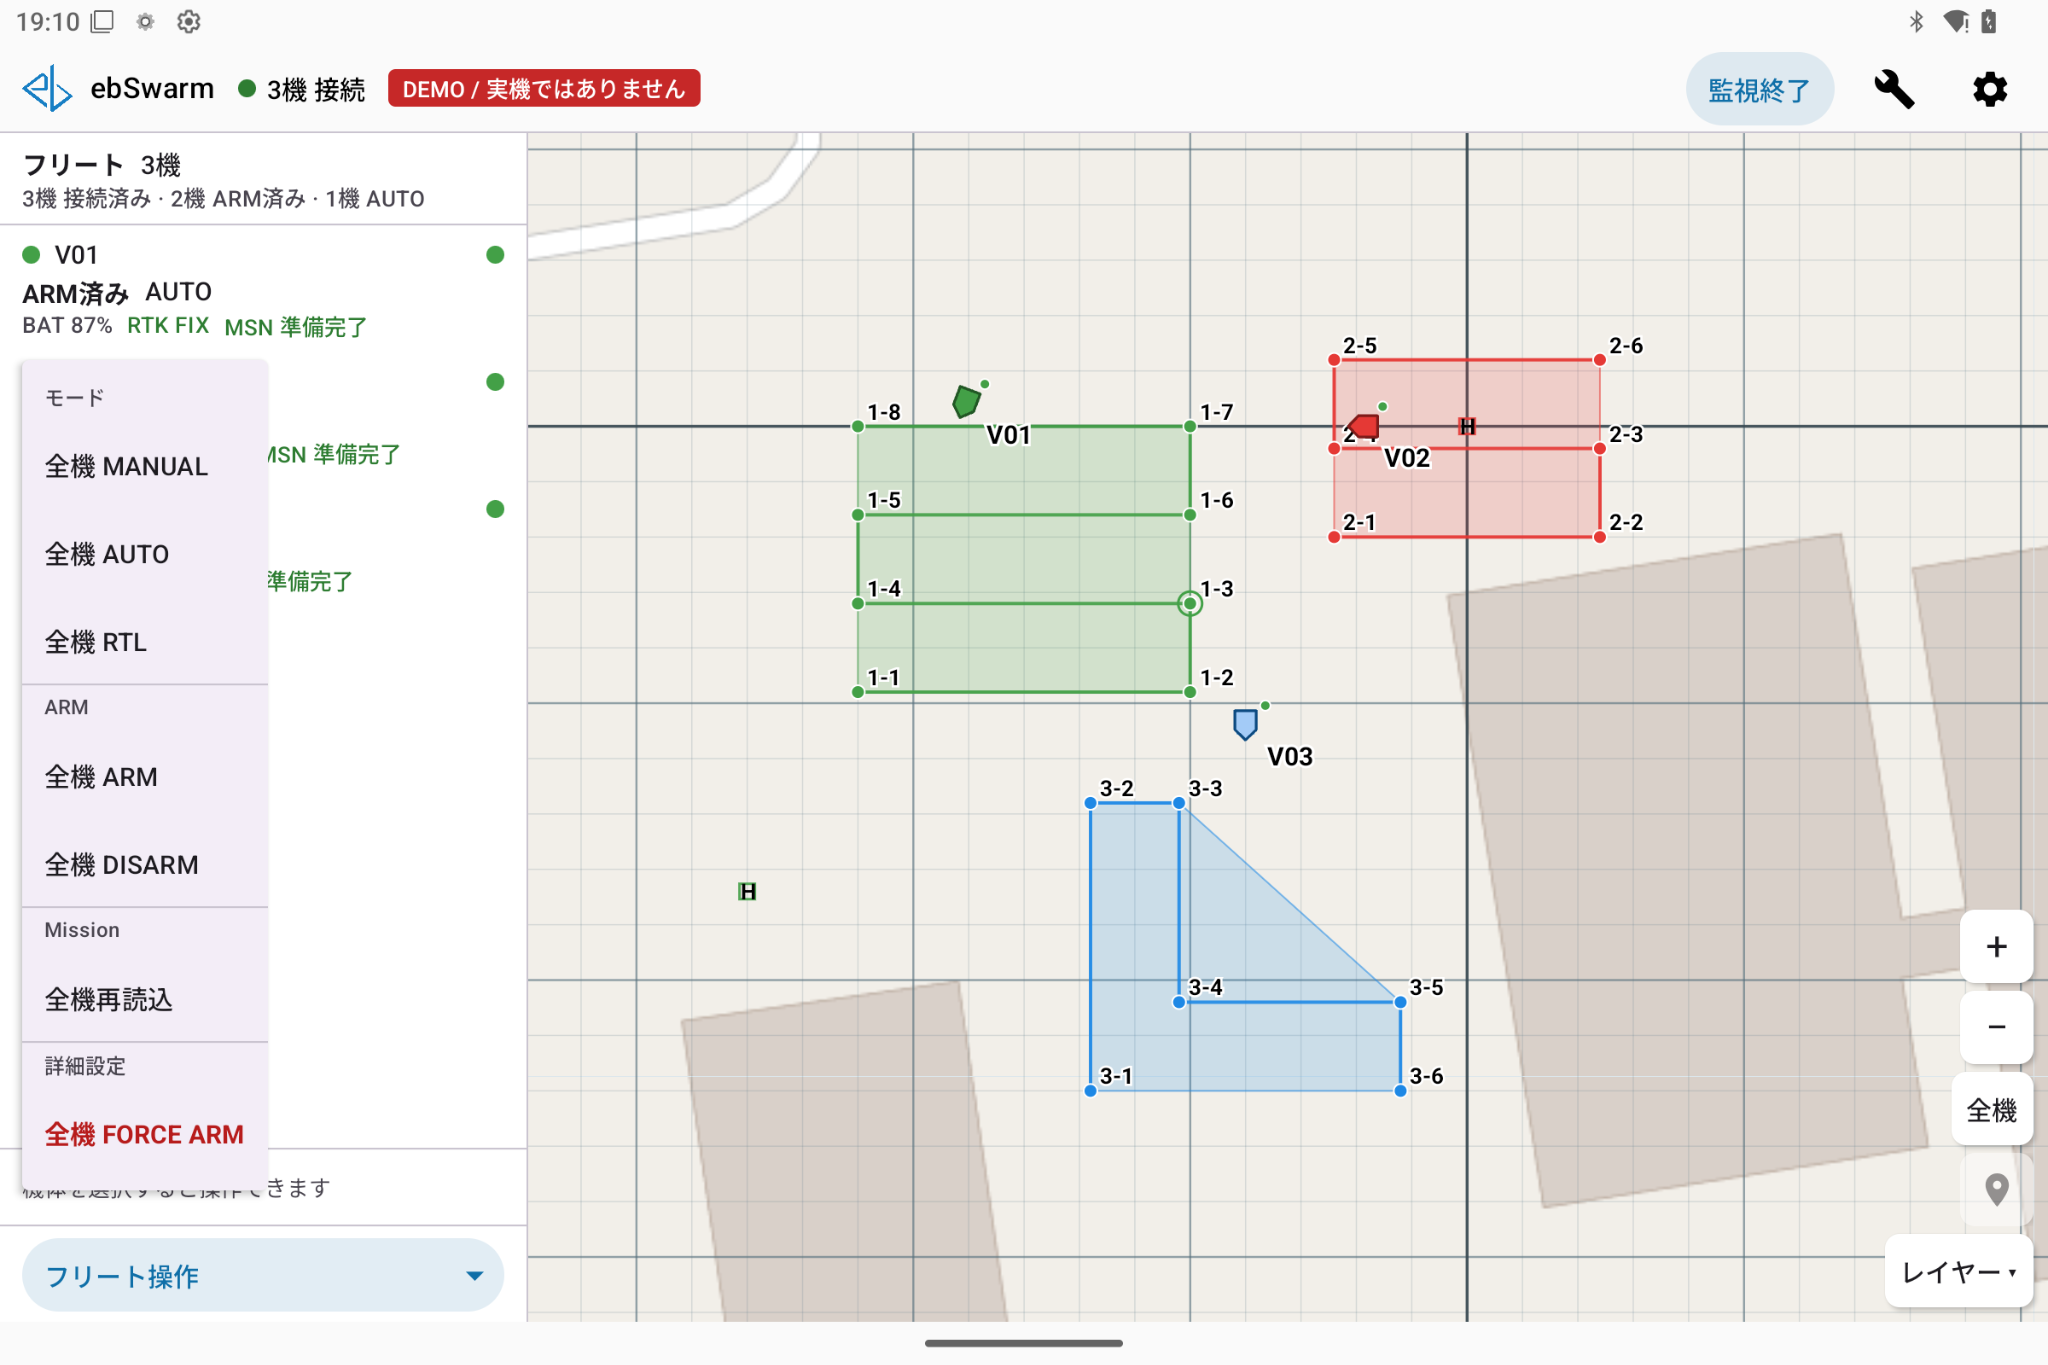
イメージ:フリートマネジメントシステム「ebSwarm」
人口減少・高齢化により、除雪、土木、農業、警備、製造などの現場では、人手不足と危険・重労働への対応が課題となっています。
当社が北海道で開発を進める小型・電動の汎用陸上ドローン(UGV)は、共通シャーシに作業機やセンサーを組み合わせることで、「押す・引く・載せる・見回る」など、さまざまな作業に対応する汎用作業ロボットです。
「除雪ドローン®」は、氷点下、降雪、積雪、スリップ路という過酷な環境で実用化を進めてきた代表的なアプリケーションの一つです。
今回実演する「ebSwarm」は、複数のUGVを一つの画面で監視・指令するフリートマネジメントシステムです。
2027年1月発売予定の自動走行モデルで使用するAndroidアプリ「ebConnect」による単機運用を、複数機運用へ拡張するものです。
1人のオペレーターが複数のUGVを監視・指令し、機体を大型化するのではなく、小型UGVによる「”機”海戦術」で、より広いエリアをカバーすることを目指します。
小型UGVの機動性や狭所への対応力を維持しながら、複数機の運用によって作業規模を拡大します。
2026~2027年の冬シーズンから、除雪現場などの実環境でテストを開始する予定です。
電動アクチュエータによってブレードを上下できる新装備を発表します。
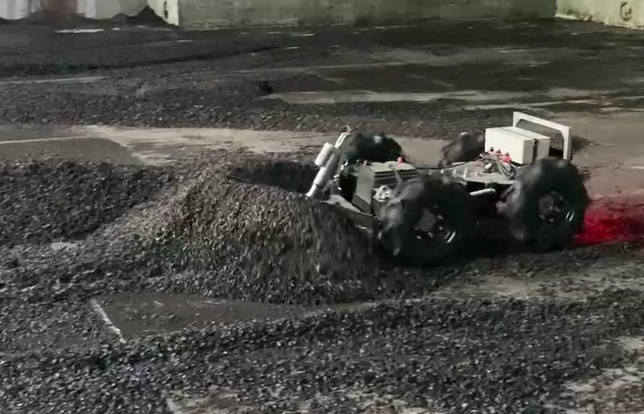
写真:電動ブレード装備開発機
従来の陸上ドローンUGV、「除雪ドローン®」のブレードに電動による上下動作を加えることで、除雪だけでなく、排土、地ならし、堆積物の移動など、「押す」ことを基本とする作業の効率を向上させます。
電動ブレード装備モデルは、遠隔操縦式と自動走行式の双方に展開します。
さらに将来的には、走行制御とブレード制御を連携させ、作業状況に応じたブレード操作やスタック回避など、「移動の自動化」から「作業の自動化」への進化を目指します。
なお、今回のJapan Mobility Showでは、電動ブレード装備モデルの実機展示は行いません。
複数のUGVを1人で監督するようになると、人がすべての機体を常時操作し、スタックやスリップ、障害物などに逐一対応することは困難になります。
そこで必要となるのが、UGV自身が周囲の物理環境を認識し、状況を判断して行動する技術です。
当社は、以下のロードマップに沿って開発を進めます。
雪、氷、泥、砂塵、高温・低温、不整地などの過酷な環境では、センサーへの付着物、強い日射や反射、車体の振動、路面のスリップなど、実環境特有の課題があります。
こうした環境を正確に認識し、車体と作業機を適切に制御することが、Physical AIを実現するための重要な技術課題です。
人の指示に従って「仕事をする機械」から、周囲の状況を認識し、必要なことを自ら判断して「働くロボット」へ。
エバーブルーテクノロジーズは、汎用陸上ドローンを、人口減少社会における新たな労働力として社会実装していきます。


